
製造・物流などの現場では、人手不足の深刻化に加え、業務の複雑化や熟練人材の減少への対応が課題となっています。こうした課題の解決策の一つとして注目されているのが、カメラやセンサーで作業環境の情報を捉え、AIによる認識・判断をもとにロボットや設備の動作に反映する「フィジカルAI」です。この記事では、フィジカルAIの仕組み、生成AIや従来型ロボットとの違い、製造・物流分野での活用シーン、導入メリットと課題をわかりやすく解説します。
目次
1. フィジカルAIとは
8. 関連市場と今後の展望
9. まとめ
フィジカルAIとは
まずは、フィジカルAIの概要と基本的な仕組みを見ていきましょう。
現実世界の情報をもとに「認識・判断・制御」を行うAI
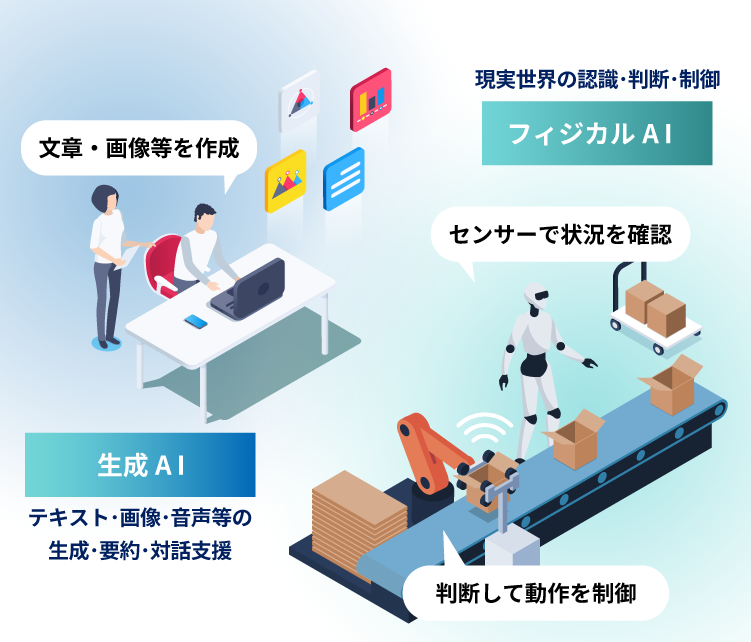
フィジカルAIとは、カメラやセンサーなどで取得した人・物・設備の状態をAIが認識・推定し、その結果をロボットや設備の制御につなげる技術の総称です。生成AIがテキストや画像などのコンテンツ生成を主な用途とするのに対し、フィジカルAIは、現実の作業現場でロボットや設備を動かすために使われる点が特徴です。
フィジカルAIの基本的な仕組み
フィジカルAIは、「認識・判断・制御」の流れを繰り返すことで機能します。カメラやセンサーで周囲の状態を読み取り、AIが状況に応じた動作や制御内容を判断し、モーターやアクチュエーターを通じて実行します。さらに、実行結果を再びセンサーで取得して次の動きに反映することで、環境の変化や誤差に対応しながら制御を調整します。このような仕組みは、一般にフィードバックループと呼ばれます。
フィジカルAIと生成AI・従来のロボットとの違い
フィジカルAIと生成AI、従来のロボット自動化との違いを整理します。
生成AIとの違い
生成AIとフィジカルAIの主な違いは、次のとおりです。
| 比較項目 | 生成AI | フィジカルAI |
|---|---|---|
| 主な役割 | テキスト・画像・音声などの生成・要約・対話支援 | 現実世界の認識・判断・制御 |
| 主な入力 | テキスト・画像・音声・データなど | カメラ・センサー・設備データなど |
| 主な出力 | 文章・画像・音声・コードなど | ロボットや機器の制御・動作 |
| 活用領域 | 文書作成、情報分析、設計支援、問い合わせ対応など | 搬送、組立、検査、点検、ピッキングなど |
| 特徴 | 主に文書や画像などの情報を生成・整理する | 主に現実の作業現場でロボットや設備の動作に関与する |
生成AIは主に文書作成や情報整理などを支援するのに対し、フィジカルAIは現実の作業現場での動作や制御に関わる点が大きな違いです。一方で、両者を組み合わせて活用することも可能です。たとえば、生成AIが作業手順の作成や指示内容の整理を支援し、フィジカルAIがその内容をもとに現場機器の動作へつなげるといった連携が考えられます。
従来のロボット自動化・AGV/AMRとの違い
従来の産業用ロボットやAGVは、多くの場合、あらかじめ設定された動作や経路に沿って、決められた作業を高精度に繰り返す用途で使われてきました。近年は、従来型ロボットにも画像認識やAIを組み合わせるケースが増えており、フィジカルAIとの境界は必ずしも明確ではありません。フィジカルAIでは、カメラやセンサーで周囲の状況を認識し、AIによる認識・推定・判断を制御につなげることで、変化のある環境にも対応しやすくなります。
従来型の自動化が「決められた作業や経路を高精度に繰り返すこと」を得意とするのに対し、フィジカルAIは「状況に応じて動作を調整しやすく、より自律的な運用を実現しやすい仕組み」といえるでしょう。

なぜ今フィジカルAIが注目されるのか
フィジカルAIが注目される背景には、主に次のような要因があります。
- ・生成AIの普及を背景に、AIをデジタル業務だけでなく現場作業へ応用する関心が高まっている
- ・製造業や物流業で人手不足・高齢化が深刻化している
- ・GPU、センサー、ロボット制御、デジタルツインなどの関連技術が進化している
近年は、ロボットの動作や判断を学習するためのAIモデルや、高精度なシミュレーション環境の発展により、これまで自動化が難しかった非定型作業にもAIを適用しやすくなっています。
フィジカルAIを支える技術
フィジカルAIを実現するうえで欠かせない、代表的な技術を解説します。
センシング技術(カメラ・LiDAR・IMU・力覚)
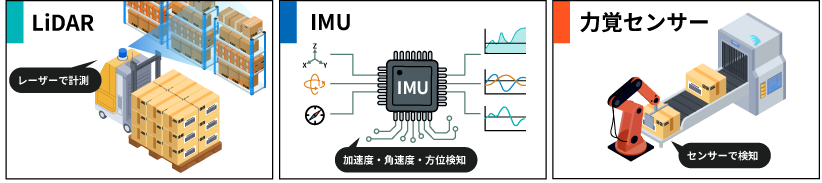
フィジカルAIが周囲の状況を把握するには、カメラやLiDAR(※1)、IMU(※2)、力覚センサー(※3)などのセンシング技術が活用されます。カメラは物体の識別や位置把握に使われ、LiDARは距離や形状の3D計測に用いられます。取得したデータは、ロボットが周囲の地図を作りながら自分の位置を推定するSLAMなどにも活用されます。IMUは姿勢や傾きの検知、力覚・触覚センサーは、物をつかむ、押す、支えるといった繊細な作業に役立ちます。 これらの情報を組み合わせるセンサーフュージョン(※4)により、単一のセンサーでは捉えにくい状況も補完し、認識精度を高めることができます。
- ※1:レーザー光を使って、物体までの距離や形状を測るセンサーです。
- ※2:加速度や角速度を測定し、物体の姿勢や動きを把握する装置です。
- ※3:物に触れたときの力、圧力、重さ、押し返される力などを検知するセンサーです。
- ※4:複数のセンサー情報を組み合わせ、認識精度や判断の信頼性を高める技術です。
ロボット制御・デジタルツイン・シミュレーション
フィジカルAIを支える重要な技術として、AIによる認識・判断を、ロボットや設備の動きに変換する制御・計画技術があります。ロボットアームの軌道制御、移動ロボットの経路計画、将来の状態を予測しながら動作を決めるモデル予測制御などが用いられます。
また、現実の設備や作業環境を仮想空間上に再現するデジタルツインやシミュレーションも重要です。実機で試す前に仮想空間で動作を学習・検証することで、安全性を確保しながら開発効率を高められます。
AIの学習(強化学習・合成データ)とクラウド・エッジの連携
フィジカルAIの学習には、画像認識モデル、強化学習、模倣学習など、用途に応じたさまざまなAI技術が用いられます。強化学習では、試行錯誤を通じて望ましい動作を学習します。実データを集めにくいケースでは、仮想環境で生成した合成データを使い、学習データを補うこともあります。
運用時には、クラウドとエッジの役割分担も重要です。大量のデータを使う学習や分析はクラウドで行い、現場で即時判断が求められる処理はロボットや設備に近いエッジ側で実行することで、遅延を抑えた運用が可能になります。
フィジカルAI導入のメリット
フィジカルAIを導入することで期待できる主なメリットを解説します。
人手不足への対応・現場の安全性向上
フィジカルAIは、人手不足に対応する手段の一つとして期待されています。危険な作業、過酷な作業、単調な反復作業をロボットや自動化設備が担うことで、限られた人員を、判断や改善、顧客対応など、人がより価値を発揮しやすい業務へ振り向けやすくなります。また、人が立ち入りにくい場所での点検や搬送にも活用できるため、従業員が危険にさらされる機会を減らし、労働災害リスクの低減にもつながります。
24時間稼働による生産性・稼働率の向上
フィジカルAIを活用したロボットや設備は、条件が整えば夜間や休日も稼働できます。人手に依存していた作業を継続的に実行できるため、設備の稼働率向上や処理能力の拡大が期待できます。
さらに、稼働データを蓄積・分析することで、動作や作業手順の改善にもつなげられます。作業の無駄を減らし、生産性の向上やコスト抑制に貢献します。
変化する環境への柔軟な対応・品質向上
あらかじめ決められた動作を中心とする従来のロボットに比べ、フィジカルAIは環境の変化に対応しやすい点が特徴です。部品の位置ずれがある場合や、人が作業エリアに近づいた場面でも、センサーで状況を認識し、条件に応じて停止・減速・回避などの制御につなげられる場合があります。また、カメラや各種センサーとAIを組み合わせることで、製品の欠陥をその場で検出し、不良品の流出防止にもつなげられます。
フィジカルAI導入の課題と注意点
フィジカルAIを導入する前に押さえておきたい課題と注意点を解説します。
Sim-to-Realギャップと学習データの集めにくさ
フィジカルAIの課題の一つが、Sim-to-Realギャップです。仮想空間では問題なく動作しても、実機では摩擦、照明、床面状態、通信遅延、部品のばらつきなどの影響により、期待どおりに動かない場合があります。
また、現場で必要な動作データは収集に手間がかかり、作業環境ごとのデータも必要になります。不足するデータを補う方法として、合成データや、仮想環境の照明・摩擦・物体配置などをランダムに変えて学習させるドメインランダム化の活用が有効とされています。
誤作動・サイバー攻撃によるリスク
フィジカルAIは実際の現場で動作するため、想定外の動作が設備の破損や作業者の安全リスクにつながる可能性があります。そのため、導入時には、リスクアセスメントを行い、安全柵、非常停止、速度制限、人検知などを組み合わせた安全対策を検討する必要があります。
また、ネットワークに接続されたロボットや設備では、サイバー攻撃への備えも欠かせません。不正アクセスやデータ改ざんを防ぐため、認証、通信の暗号化、権限管理、監視体制などを整備することが重要です。
導入・運用コストと人材不足
フィジカルAIの導入には、ロボット本体、センサー、制御機器、エッジ機器、システム連携などの初期費用がかかります。導入後も、保守、更新、通信、再学習、現場調整などの運用コストが発生します。
さらに、AI、ロボット、現場設備の知識を横断的に扱える人材の不足も課題です。IT部門、OT部門、現場担当者が連携しながら、運用体制を整えることが重要です。
【業界別】フィジカルAIの活用シーン
製造業や物流現場で、フィジカルAIの活用が進む領域を紹介します。
製造業(自律型生産・組立・検査)
製造業では、組立、搬送、検査、部品供給などの工程でフィジカルAIの活用が進んでいます。ロボットは、視覚センサーや力覚センサーを使い、部品の位置ずれを認識しながら組み付けたり、力加減を調整しながら作業したりすることができます。
また、カメラとAIを組み合わせた外観検査では、傷、汚れ、欠け、寸法不良などを検出し、検査工程の自動化に役立ちます。
予知保全は、設備データを分析して故障の兆候を捉える取り組みです。単体では必ずしもロボットや設備を自律動作させるフィジカルAIに該当するとは限りませんが、検知結果を設備制御や自律搬送、保守作業の自動化と連携させることで、現場全体の効率化に貢献します。
物流・倉庫(AMR/AGV・ピッキング・在庫棚卸)
物流・倉庫では、AGVやAMRが荷物の搬送、ピッキング支援、仕分けなどに活用されています。AGVは磁気テープやガイド、事前に設定された経路に沿って走行する方式が多く、決められたルートの搬送に適しています。一方、AMRは周囲の人や棚、荷物の配置を認識しながら、自律的に経路を判断・変更できる点が特徴です。そのため、レイアウトや作業状況が変わる倉庫内でも柔軟に運用しやすくなります。
また、カメラやドローンを使った在庫棚卸、AIによるピッキング動作の最適化、荷物の形状や配置に応じた搬送ルートの判断などにも活用が広がっています。フィジカルAIの活用により、物流現場の省人化、作業効率化、ミス削減につながることが期待されます。
関連市場と今後の展望
フィジカルAIに関連する市場は、今後も成長が期待されています。特に、複数の作業に対応できる汎用ロボットや自律型ロボットは、製造、物流、建設、医療、サービス業など幅広い分野での活用が見込まれます。
ただし、市場予測は調査対象や定義によって大きく異なるため、数値を示す場合は「どの市場を対象にした予測か」を明確にすることが重要です。日本企業は、精密な制御技術や現場実装力に強みを持つ一方、学習データの確保、AI人材の育成、ITとOTの連携が今後の課題となります。
経済産業省の「AIロボティクス検討会」でも、AIとロボットを組み合わせた産業競争力の強化や社会実装に向けた論点が整理されています。
まとめ
フィジカルAIは、カメラやセンサーで現場の状況を捉え、AIによる推定・判断をもとにロボットや設備の動作に活かす技術です。生成AIが情報の生成・整理を得意とするのに対し、フィジカルAIは搬送、組立、検査、点検など、現場で行う作業に活用できる点が特徴です。製造・物流現場では、人手不足への対応、安全性向上、24時間稼働による生産性向上、品質改善などの効果が期待されています。一方で、学習データの確保、安全対策、導入・運用コスト、人材育成といった課題もあります。導入時は、現場課題を明確にし、小さな範囲で検証しながら段階的に活用を広げることが重要です。
 倉庫管理システムSLIMS
物流センター業務をリアルタイムに可視化・最適化
このコラムの監修者 |
セイノー情報サービスは450社以上へのWMS導入を通して培った物流ノウハウをもとに、お客様の戦略立案や物流改善をご支援しています。 当コラムは、経験豊富なコンサルタントやロジスティクス経営士・物流技術管理士などの資格を持った社員が監修しています。 |
|---|


 メルマガ登録